@avshkol сделал перевод статьи, которая описывает первый опыт передачи сигнала путём изменения гравитационного поля. Станет ли этот опыт аналогом опытов Герца и Попова с электромагнитным сигналом? Приведёт ли он к открытию принципиального нового способа обмена информацией (и поиска сигналов иных цивилизаций) или останется красивым экспериментом-игрушкой? Разбираемся в технологии и параметрах этого удивительного опыта.
Передача незаглушаемого сигнала с помощью гравитации
Эндрю Дж. Грошек*, Чарльз У. Воффинден*, Майкл Д. Харви, Эндрю Дж. Уайт, Мэтью Дж. Дэвис*
Science Advances, 18 ноября 2026 г.
DOI: 10.1126/sciadv.aee0802
Australian Research Council Centre of Excellence for Engineered Quantum Systems, School of Mathematics and Physics, University of Queensland, St. Lucia, Qld 4072, Australia.
Для корреспонденции: a.groszek@uq.edu.au (Э. Дж. Г.); mdavis@uq.edu.au (М. Дж. Д.).
* Эти авторы внесли равный вклад в работу.
Unblockable communication with gravity
Andrew J. Groszek, Charles W. Woffinden, Michael D. Harvey, Andrew G. White, Matthew J. Davis
Аннотация
Все современные технологии беспроводной связи основаны на электромагнетизме. Однако электромагнитные сигналы легко экранируются и блокируются, поэтому в неблагоприятных условиях их доступность не может быть гарантирована. Отсюда возникает фундаментальный вопрос: можно ли передавать информацию по каналу, который невозможно заблокировать? В этой работе мы показываем, что гравитация предоставляет такой путь в физически реалистичных условиях. Мы предложили и продемонстрировали реализацию протокола беспроводной связи, в котором передатчик кодирует двоичное сообщение, перемещая массу, а приёмник регистрирует возникающий гравитационный сигнал с помощью гравиметра. Мы экспериментально подтвердили работоспособность этой схемы, успешно передав гравитационное сообщение на расстояние ≈0,7 метра сквозь кирпичную стену со скоростью 1 бит в минуту. Полученные результаты дают возможность считать гравитацию как пригодной платформой для практически неблокируемой связи.
Введение
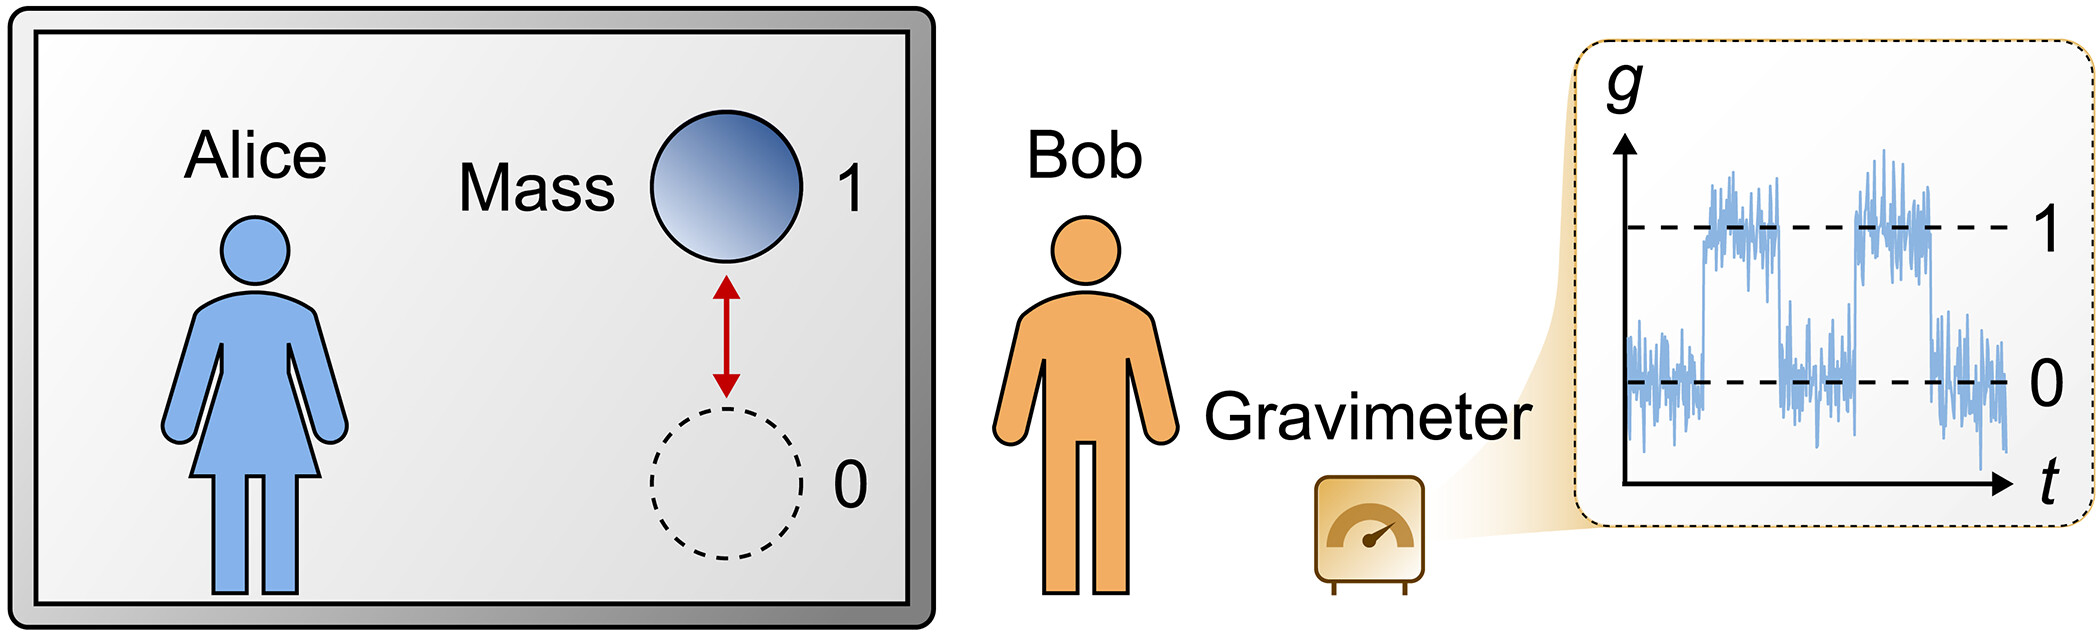
Предположим, что Алиса заперта в идеально экранированной комнате: ни фотоны, ни звуковые волны, ни частицы, ни тепловые сигналы не могут попасть внутрь или выйти наружу. Если Боб находится снаружи комнаты, существует ли какой-либо физический механизм, с помощью которого Алиса могла бы связаться с ним? Ответ — да: она может использовать гравитацию. Поскольку масса не может быть отрицательной (1), (2), у гравитации нет аналога компенсации зарядов, а следовательно, нет и способа скрыть или экранировать присутствие массы. Более того, ни один известный материал не способен пассивно экранировать или ослаблять гравитационные поля (3). Поэтому, если Алиса перемещает массу внутри комнаты, локальное гравитационное поле в том месте, где находится Боб, изменится, и этот эффект можно зарегистрировать гравиметром. Таким образом, Алиса может передавать информацию Бобу, кодируя её в гравитационном поле. В простейшем сценарии Алиса может создать двоичный гравитационный сигнал, перемещая массу между двумя положениями (рис. 1).
Эта практически неблокируемая схема беспроводной связи противостоит традиционным методам, основанным на электромагнитных волнах: последние могут быть пассивно заблокированы клеткой Фарадея и ослабляются при прохождении через вещество (4). Ранее почти неблокируемая связь уже предлагалась, с использованием нейтрино (5) и гравитационных волн (6), однако эти подходы в определённой мере затруднены сложностью создания измеримого сигнала (например, они требуют манипуляций с чёрными дырами), а также запретительно большими размерами необходимых детекторов (5), (7). В противоположность им, рассматриваемый здесь протокол не опирается на генерацию или регистрацию распространяющихся гравитационных волн, а использует квазистатические изменения ньютоновского гравитационного поля, создаваемые управляемым движением находящейся рядом массы. Поэтому реализация оказывается простой: требуются лишь масса и серийный портативный гравиметр. Например, если у Алисы есть масса 100 кг и она перемещает её с расстояния 1 м от Боба на расстояние 2 м, то ожидаемое изменение гравитационного ускорения в месте расположения Боба составит ~5 нм·с⁻² (см. уравнение 1). Хотя посторонний наблюдатель такого изменения не заметит, гравиметр Боба способен его зарегистрировать.
Серийные гравиметры, обычно построенные по схеме «груз–пружина» (8–10) или с падающим уголковым отражателем (11), могут обеспечивать чувствительность ~1 нм·с-2 (12). Более высокая точность, ~0,01 нм·с-2, достижима со сверхпроводящими гравиметрами (12), (13), однако ценой портативности и стоимости. Формирующиеся гравиметрические платформы, такие как интерферометрия холодных атомов (14), (15), оптически левитирующие наносферы (16), (17) и устройства на основе микроэлектромеханических систем (18–20), обещают в ближайшем будущем достижение ещё более высокой точности либо недорогие альтернативы имеющихся устройств. Эти достижения могут открыть дорогу целому ряду ранее недоступных технологий, например обнаружению контрабандных материалов (21) и подводных объектов (22) или построению гравиметрических сетей для раннего оповещения о землетрясениях (23). Поэтому сейчас самый подходящий момент, чтобы рассмотреть возможность гравитационной связи.
(1 нм·с-2 = 10-9 м/с2, то есть примерно одна десятимиллиардная доля ускорения свободного падения (g ≈ 9,8 м/с2 - прим. переводчика).
В настоящей работе мы сначала исследуем теоретические свойства гравитационной связи, включая величину сигнала, направленность передачи, скорость передачи данных и устойчивость. Затем мы экспериментально демонстрируем эту схему, транслируя гравитационное сообщение с помощью противовеса лифта, причём для регистрации сигнала используется серийный пружинный гравиметр.
Результаты
Генерация сигнала
Предлагаемая нами схема гравитационной связи является полностью классической и потому может быть описана законом всемирного тяготения Ньютона. Если Алиса удерживает точечную массу M в точке r, то создаваемое ею гравитационное ускорение в месте расположения детектора Боба (который считается помещённым в начало координат) равно
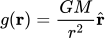 (1)
где  — гравитационная постоянная. Когда Алиса перемещает свою массу между двумя положениями, r0 и r1, это гравитационное ускорение изменяется на Δg = g(r1) - g(r0), создавая сигнал, который Боб может измерить.
Согласно уравнению 1, наибольший сигнал, который Алиса теоретически может создать, равен |Δg| = GM/d2, при условии, что она ограничена одной стороной от датчика (как на рис. 1) и что у неё достаточно места, чтобы переместить массу с некоторого начального расстояния r0 = d на гораздо большее r1 ≫ d. Однако если гравиметр Боба, как и многие серийные гравиметры, измеряет только вертикальную составляющую силы тяжести gz, то максимальный сигнал уменьшится. В наилучшем случае Алиса всё же может достичь |Δgz| ≈ 0,8·GM/d2, при условии, что она способна перемещать массу между вертикальными положениями z*± ≈ ±0,7d (подробности этого расчёта приведены в дополнительных материалах). Таким образом, геометрические ограничения можно в значительной мере обойти, но только за счёт перемещения массы на расстояние порядка дальности передачи.
В изложенном выше мы неявно предполагаем, что (i) Алиса и Боб находятся в общей фиксированной инерциальной системе отсчёта и (ii) массу Алисы можно перемещать, не оказывая заметного влияния на эту систему отсчёта. Это отличное выполняется, когда система отсчёта привязана к телу планетарного масштаба, такому как Земля, для которого отдача, связанная с перемещением массы Алисы, пренебрежимо мала. Однако в свободно парящей системе, например в космическом аппарате, закон сохранения импульса требует, чтобы любое перемещение массы Алисы сопровождалось компенсирующим движением в другой части системы, так чтобы центр масс (ЦМ) оставался неподвижным. В принципе, такая компенсация может быть обеспечена двигателями, выбрасывающими небольшое количество рабочего тела, уносящего необходимый импульс. Полное рассмотрение гравитационной связи внутри космических аппаратов мы оставляем для будущей работы.
Направленные свойства
Перемещая массу между двумя выбранными положениями, Алиса создала гравитационную антенну. Чтобы понять свойства этой антенны, рассмотрим точечную массу, перемещаемую по вертикали между +Δz и −Δz, как показано на рис. 2A, и единственный гравиметр, чувствительный к z-компоненте, в качестве детектора, расположенный в полярных координатах r = (r, α). На рис. 2B представлена серия нормированных полярных диаграмм изменения гравитационного сигнала как функции углового положения гравиметра α для нескольких радиусов r (обозначены в легенде). Математические подробности см. в дополнительных материалах.
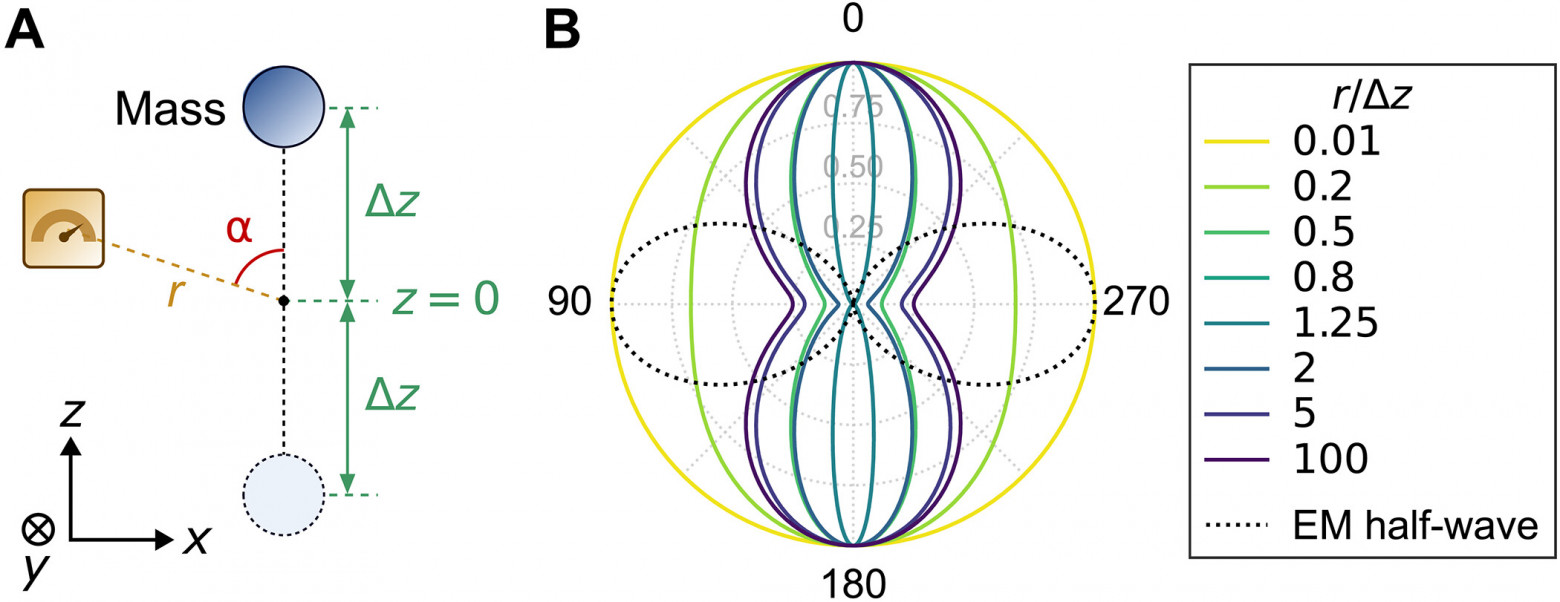
При r/Δz ≪ 1 сигнал не зависит от α, и, следовательно, для наблюдателя вблизи её центра антенна является всенаправленной. По мере того как r/Δz приближается к единице, сигнал становится всё более направленным вдоль оси z из-за возрастающей близости гравиметра к массе при α = 0° и α = 180° (отметим, что при r/Δz = 1, когда они совпадают, сигнал расходится). Дальнейшее увеличение r приводит к режиму дальней зоны (r/Δz ≫ 1), где диаграмма передачи антенны снова расширяется, но остаётся преимущественно ориентированной вдоль её оси.
Для сравнения мы показываем диаграмму излучения электромагнитной антенны в виде полуволнового диполя в дальней зоне (24) (пунктирная линия на рис. 2B). Она выглядит в целом похоже на сигнал гравитационной антенны в дальней зоне, за исключением поворота на 90° относительно оси антенны. Однако гравитационная антенна в дальней зоне передаёт на уровне 0,25 от своего максимума в направлениях, перпендикулярных её двум лепесткам, тогда как дипольная электромагнитная антенна в перпендикулярных направлениях не излучает вовсе. Несмотря на сходство диаграмм излучения, мы подчёркиваем, что две физические ситуации принципиально различны: электромагнитные антенны опираются на текущие токи, генерирующие электромагнитные волны, тогда как квазистатическая гравитационная антенна создаёт изменение статического поля, что более похоже на статический электрический диполь. Соответственно, сигнал гравитационной антенны убывает с расстоянием как ~r-3 в дальней зоне (см. дополнительные материалы), в сравнении с убыванием ~r-1 для ЭМ-антенны (4).
Скорость передачи данных
Ключевая характеристика любого канала связи — это максимальная скорость передачи данных с возможностью исправления ошибок, которую он допускает; она называется его пропускной способностью C. Для цифрового канала с шумом теорема Шеннона-Хартли (25) даёт C = (ft/2)·log2(1 + SNR), где ft — частота передачи битов, а SNR — отношение сигнал/шум. Здесь мы полагаем ft = 1/(T + τ), где T — время, за которое Алиса перемещает массу между положениями 0 и 1, а τ — время интегрирования измерения Боба. Если предположить, что шум гауссов, то SNR будет расти как ≈(fs·τ)1/2 при частоте дискретизации fs. Для гравитационного сигнала от точечной массы SNR также будет убывать с расстоянием r как SNRss·(r/r0)-2, где SNRss — отношение сигнал/шум за одно измерение («одиночный выстрел») на некотором опорном расстоянии r0. В итоге, пропускную способность канала двоичной гравитационной связи можно записать в виде:
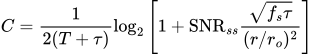 (2)
В режиме, когда сигнал легко разрешим (т. е. SNR ≫ 1), логарифмический член медленно меняется как со временем интегрирования τ, так и с расстоянием r, и потому масштабирование определяется множителем перед логарифмом. В этом пределе уменьшение r, таким образом, мало влияет на пропускную способность канала, она в конечном счёте ограничена величиной T + τ, и наиболее эффективно её можно увеличить, максимально сократив эти два характерных времени. И наоборот, в пределе почти нулевого сигнала, SNR ≳ 0, пропускная способность сводится к C ~ τ1/2/(T + τ). Эта функция максимальна при τ = T, так что уменьшение τ ниже этого значения на самом деле ведёт к снижению пропускной способности канала, несмотря на увеличение битовой скорости.
Устойчивость к глушению, блокировке и подмене сигнала
Хотя этот способ связи невозможно пассивно заблокировать наподобие электромагнитного экранирования, на него в принципе могут влиять активные стратегии ухудшения сигнала. Злоумышленник, Мэллори, мог бы попытаться заглушить сигнал, перемещая другие расположенные рядом массы или создавая вибрации окружающей среды, снижая тем самым SNR на гравиметре Боба. Мэллори также мог бы попытаться локально заблокировать (подменить) сигнал Алисы, перемещая находящуюся рядом массу так, чтобы компенсировать (воспроизвести) изменение гравитационного поля Δg в месте расположения Боба. В этом случае Боб наблюдал бы изменённый или вводящий в заблуждение сигнал вместо того, который создала Алиса.
В более изощрённом сценарии Мэллори мог бы попытаться полностью заблокировать сигнал, построив гравитационный аналог клетки Фарадея. Для этого потребовалось бы окружить либо Алису, либо Боба непрерывным распределением управляемой массы и динамически перестраивать его в ответ на движения Алисы, так чтобы всё время компенсировать Δg. Такая конструкция, хотя и не запрещена физикой, потребовала бы от Мэллори выдающихся возможностей в части управления распределениями массы и их согласования. Мы подробнее рассматриваем эту возможность в дополнительных материалах.
Эксперимент
Мы экспериментально продемонстровали предложенный способ связи, передавая гравитационное сообщение сквозь стену из шахты лифта в смежную комнату с помощью подвижного противовеса лифта. Изменение гравитационного поля регистрируется в расположенной поблизости точке серийным датчиком. Мы используем пружинный гравиметр LaCoste and Romberg Model D, который измеряет относительные изменения вертикальной составляющей гравитационного поля (26). Он имеет частоту сбора данных ≈1,9 Гц, цифровое разрешение 10 нм·с-2 и встроенный фильтр низких частот с окном 40с для устранения высокочастотного шума. Измеренная нами чувствительность в месте проведения эксперимента составила ~2 нм·с-2 после 30с усреднения (см. дополнительные материалы).
Мы разместили датчик на первом этаже, отделив его от противовеса кирпичной стеной, которая блокирует акустическую, оптическую и ближнюю инфракрасную связь (см. рис. 3A). При вертикальном перемещении противовеса происходит изменение вертикального гравитационного ускорения gz в месте расположения гравиметра. Это изменение, схематически изображённое на рис. 3B как функция вертикального положения противовеса z, позволило нам закодировать двоичное сообщение в движении массы при её переходе между нижним и верхним этажами (как на рис. 1).
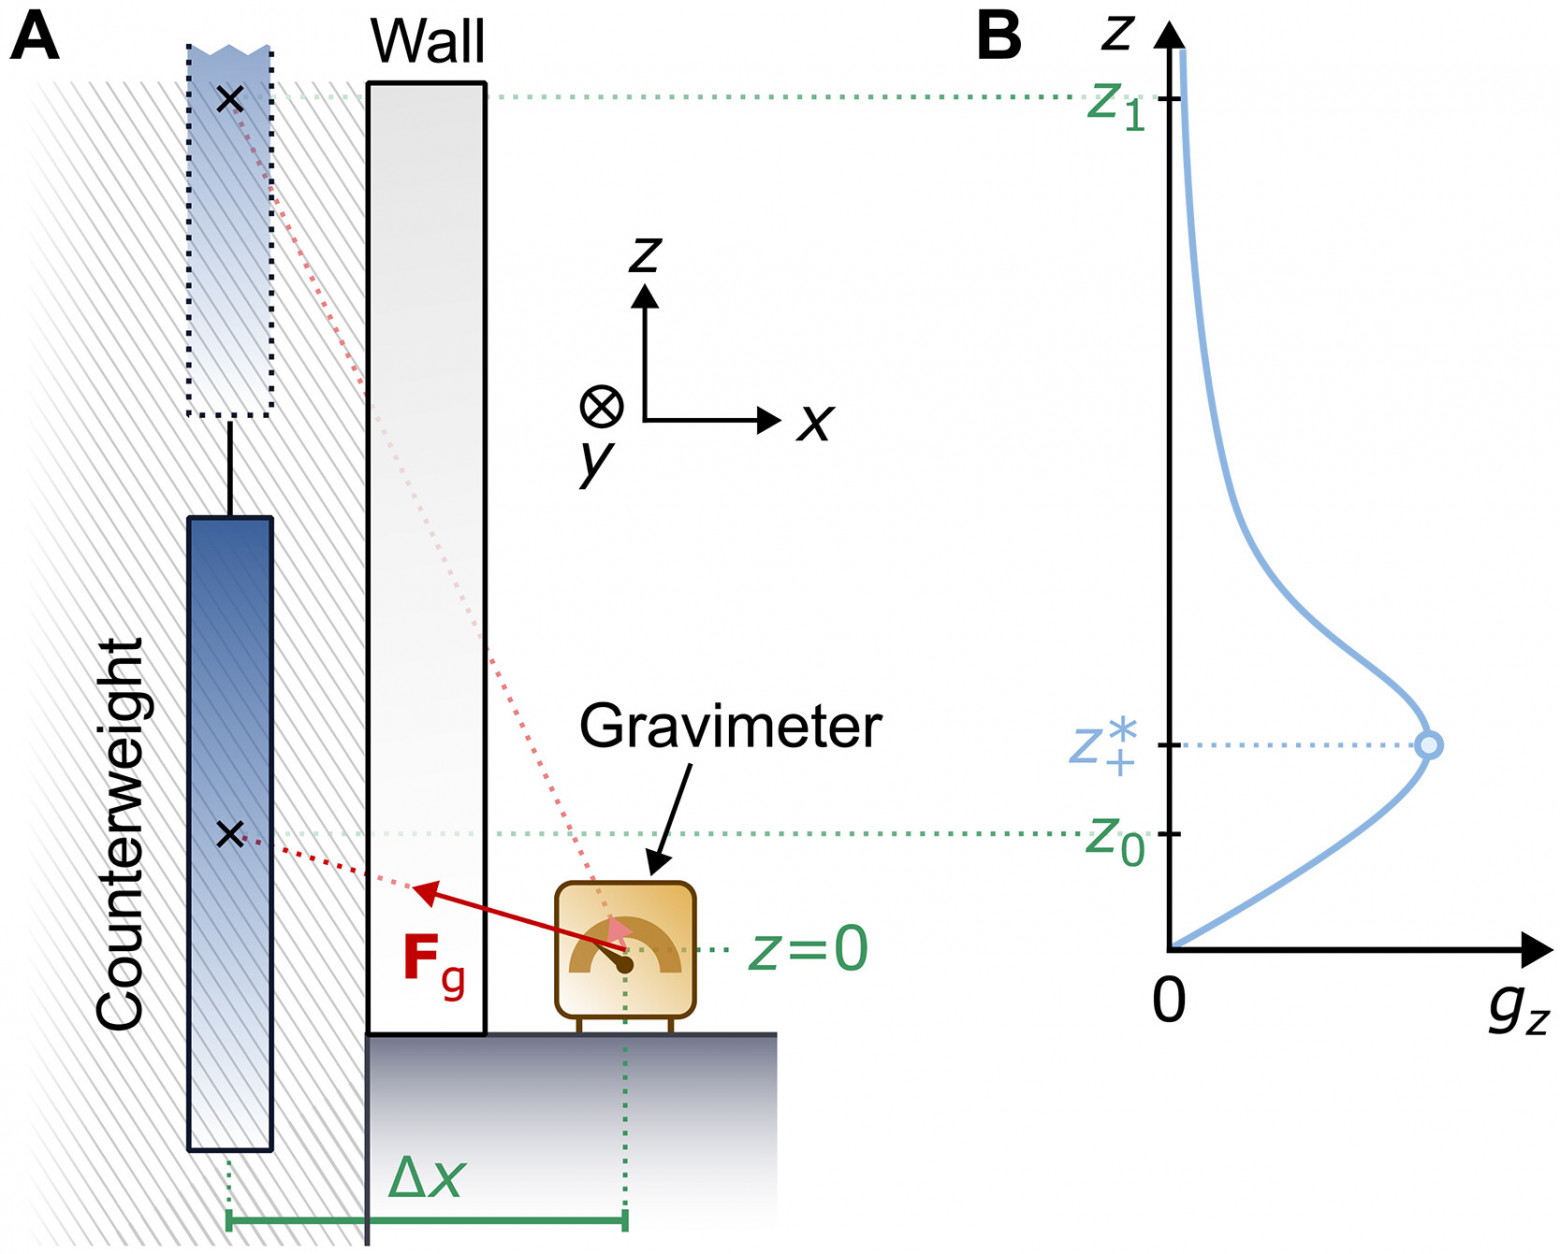
Чтобы максимизировать сигнал для демонстрации, мы расположили гравиметр как можно ближе к противовесу: горизонтальные расстояния от центра гравиметра до центра масс противовеса составили Δx = 0,56(3) м и Δy = 0,00(5) м. Мы оценили, что центр масс противовеса находится на z0 = 0,39(6) м выше гравиметра в нижнем положении (0) и на z1 = 5,80(6) м выше него в верхнем положении (1) (см. рис. 3). Таким образом, в ближайшем положении центр масс противовеса находился на расстоянии 0,68(4) м от датчика — это расстояние мы и определяем как дальность реализованной схемы связи. Массу противовеса мы оценили в 1800(200) кг. Дальнейшие подробности этих измерений содержатся в разделе «Материалы и методы». (Здесь и далее число в круглых скобках показывает неопределенность измерения в последних значащих цифрах: 0,56(3) м означает 0,56 ± 0,03 м. - прим.переводчика).
Мы построили модель этой установки, аппроксимировав противовес прямоугольной призмой однородной плотности. Используя интегральную форму закона всемирного тяготения Ньютона, мы рассчитали вертикальный гравитационный сигнал gz в месте расположения датчика как функцию вертикального положения модельного противовеса (см. схему на рис. 3B; подробности приведены в разделе «Материалы и методы»). Модель предсказывает изменение gz на 50(15) нм·с-2 при перемещении противовеса между верхним и нижним положениями, что, как мы ожидаем, разрешимо нашим гравиметром. Кроме того, модель показывает, что усиление сигнала примерно на 70% было бы достижимо при оптимизации положения противовеса так, чтобы z0 = z*₊ (см. рис. 3B).
Эксперимент мы начали с вертикального выравнивания гравиметра по его встроенным пузырьковым уровням, после чего выдержали ≈20 мин на стабилизацию. Затем мы начали сбор данных, оставив противовес лифта в нижнем положении на ≈25 мин для получения фонового измерения. После этого мы передали гравитационную последовательность из девяти 7-битных символов ASCII, перемещая противовес лифта между его двумя положениями в выбранном порядке. Биты отправлялись со скоростью 1 в минуту, что учитывало ≈25 с времени перемещения противовеса, затем 10 с времени успокоения и 25 с времени интегрирования. Мы решили передать слово «Gravity» («Гравитация»), которое выражается 49 битами: 1000111 1110010 1100001 1110110 1101001 1110100 1111001. Мы также включили контрольную последовательность из семи чередующихся битов (1010101) как до, так и после сообщения, чтобы отделить сигнал от фона и задать ту скорость передачи битов, которую приёмник должен ожидать. После битовой последовательности мы записали ещё ≈20 мин фона (с противовесом, возвращённым в нижнее положение), чтобы количественно оценить дрейф измерений (см. дополнительные материалы).
Гравитационный сигнал g_z, зарегистрированный гравиметром в ходе эксперимента, показан на рис. 4.
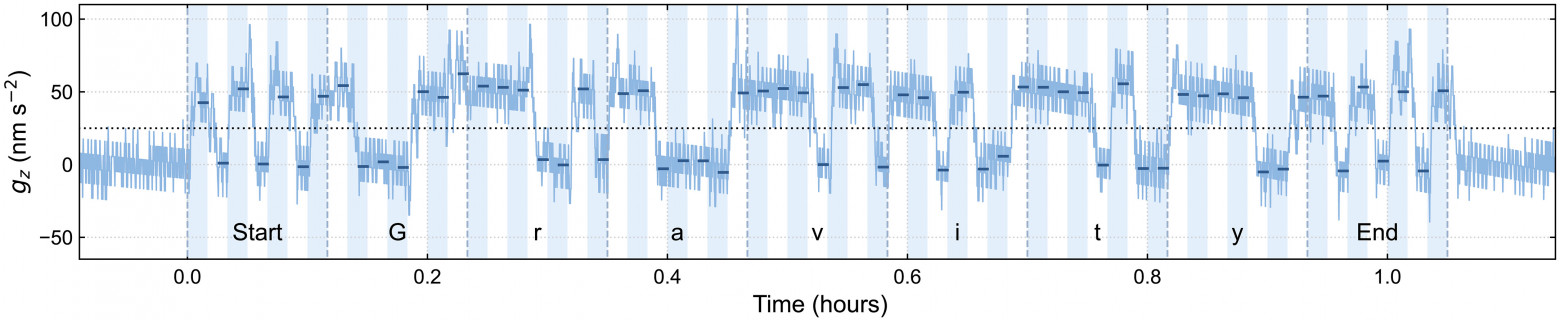
Отметим, что эти данные скорректированы как на земной прилив, так и на дрейф датчика (исходные данные представлены на рис. S5). Каждый символ отделён вертикальными штриховыми линиями, а каждый бит выделен чередующейся штриховкой фона. Горизонтальные сплошные линии указывают среднее значение gz, измеренное в соответствующем временном окне. Очевидно, что данные демонстрируют отчётливые сдвиги ≈50 нм·с-2 каждый раз, когда противовес лифта перемещается, что согласуется с предсказанием нашей модели. Хотя в средних значениях присутствуют небольшие флуктуации, усреднённые сигналы 0 и 1 чётко различимы, и зарегистрированная битовая последовательность точно совпадает с исходной передачей. Для сравнения на рис. 4 показана пунктирная горизонтальная линия на уровне 25 нм·с-2, приблизительно посередине между двумя битовыми значениями. Даже без усреднения частота ошибок отдельных измерений (т. е. вероятность «переворота» бита из-за пересечения порога) уже составляет ≈0,01. После усреднения эта величина снижается до ≈10-9 (при предположении гауссовых флуктуаций), что сравнимо с частотой ошибок в оптоволоконных линиях (27). Для дополнительной проверки этого результата мы подтверждаем, что измерение нечувствительно к локальным магнитным полям, которые в принципе могли бы влиять на стальную пружину гравиметра (см. дополнительные материалы). Таким образом, мы успешно передали и приняли сообщение посредством гравитационного поля.
Возможные улучшения
Наш эксперимент достиг скорости передачи данных 1 бит·мин-1. Пропускная способность канала для наших экспериментальных параметров составляет ≈2,4 бит·мин-1, так что в принципе схему можно усовершенствовать, внедрив более эффективные методы кодирования, например фазовую манипуляцию (28). Эта оптимальная информационная скорость ограничена рядом факторов, таких как медленное перемещение лифта и встроенный в гравиметр 40-секундный фильтр низких частот. Если бы в нашем здании был современный лифт с временем перехода 5 с и у нас был доступ к новейшему гравиметру Scintrex CG-6 (29), то пропускная способность канала возросла бы до ≈15 бит·мин-1 [при времени интегрирования 0,1 с для одного отсчёта и SNR ≈ 5 (30)]. Однако дальнейшие улучшения в рамках нашей схемы были бы затруднительны, поскольку ограничивающим фактором является время перемещения массы.
Хотя скорость передачи данных остаётся скромной даже после обозримых улучшений, дальность связи в принципе может быть существенно увеличена. Достижимая дальность задаётся величиной возмущения поля, создаваемого у приёмника, относительно чувствительности и уровня шумов детектора. В таблице 1 перечислен ряд возможных оптимизаций, а также ожидаемый коэффициент увеличения дальности для каждой из них, рассчитанный на основе уравнения 1. Во-первых, конфигурацию можно изменить, сжав массу в более пространственно локализованную геометрию (в идеале — в сферу) и выстроив её по вертикали с гравиметром. Эти изменения увеличили бы сигнал в ≈4,9 раза на том же расстоянии ≈0,7 м. Саму массу можно в разумных пределах увеличить, например до 7,5 × 10⁴ кг [что соответствует типичному военному танку (31)]. Также можно пожертвовать одним порядком SNR в пользу дальности, и в принципе можно использовать гравиметр более высокой чувствительности [например, сверхпроводящий прибор (12), (13) или, потенциально, будущий атомный интерферометр на холодных атомах (32), (33)]. Наша экспериментальная модель предсказывает, что компромисс по SNR (единственная возможность, доступная при нашей текущей установке) мог бы увеличить потенциальную дальность до ≈1,7 м. Объединив все улучшения, перечисленные в таблице 1, мы предсказываем, что дальность можно увеличить в ~700 раз, до ~500 м.
Таблица 1. Потенциальные улучшения дальности передачи
Параметр | Текущее значение | Потенциальное значение | Коэффициент увеличения дальности |
|---|---|---|---|
Геометрический фактор | 1 | ≈4,9 | ≈2,2 |
Масса, кг | 1800 | 75 000 | ≈6,5 |
Чувствительность, нм·с-2 | ≈2 | ≈0,01 | ≈14 |
Отношение сигнал/шум (SNR) | ≈25 | ≈2 | ≈3,5 |
(В таблице 1 коэффициенты увеличения дальности получаются как квадратный корень из коэффициента усиления сигнала, поскольку g ~ r-2 : например, √4,9 ≈ 2,2; √(75000/1800) ≈ 6,5. Произведение всех четырёх коэффициентов и даёт итоговый множитель ~700 - прим.переводчика).
Даже с этими идеализированными улучшениями схема обладает низкой скоростью передачи данных и малой дальностью по сравнению с другими сценариями применения. Например, скорость передачи команд по линии «Земля-борт» для космического аппарата «Вояджер-1», самого удалённого от Земли созданного человеком объекта, находящегося на расстоянии ~1013 м — заметно выше: ≈960 бит·мин-1 (34) (хотя, будучи электромагнитным, этот сигнал по своей природе подвержен глушению и блокировке). Поэтому мы ожидаем, что гравитационная связь наилучшим образом подойдёт для передачи кратких сообщений на относительно небольшие расстояния в сложных или ограниченных условиях.
Обсуждение
Мы предложили форму практически неблокируемой связи, использующую классическую гравитацию, и провели экспериментальную демонстрацию принципа (proof-of-principle). С помощью противовеса лифта и серийного гравиметра мы успешно передали гравитационное сообщение.
Хотя эта технология ограничена приложениями с относительно малой дальностью и низкой битовой скоростью, её особые преимущества могут оказаться значимыми для некоторых нишевых сценариев. Поскольку гравитационные поля можно измерять без использования электроники (26), (35) (по аналогии с семафором), этот подход можно сделать радиационно-стойким; однако, в отличие от семафора, он не ограничен прямой видимостью.
Схема, подобная продемонстрированной здесь, хорошо подошла бы для скрытной связи изнутри охраняемых объектов — вариант, который можно рассматривать в контексте предотвращения утечек данных. Возможны также применения для беспроводной связи с герметичными ядерными бункерами или из них. В более широком смысле эта работа показывает, что сама гравитация может служить носителем информации, пусть и с ограниченной полосой пропускания и дальностью. Если читателю когда-нибудь доведётся надолго застрять в звукоизолированном, экранированном по Фарадею лифте с неисправным телефоном, предложенный метод даёт экспериментально проверенный способ подать сигнал о помощи.
Материалы и методы
Аналитическая модель
Мы построили модель экспериментальной конфигурации, чтобы оценить гравитационный сигнал, который ожидаем наблюдать в месте расположения гравиметра. Противовес аппроксимируется трёхмерной прямоугольной призмой однородной плотности ρ = 7300(200) кг·м-2 и объёма Lx × Ly × Lz, где Lx = 0,205(5) м, Ly = 0,82(1) м и Lz = 1,47(4) м. Мы помещаем его центр масс в точку x = 0,56(3) м, y = 0,00(5) м и позволяем ему двигаться вдоль вертикальной оси z (подробности того, как были получены эти измерения, см. в следующем разделе). Для каждого вертикального положения мы вычисляем гравитационное поле интегрированием закона всемирного тяготения Ньютона по распределению плотности:
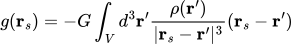 (3)
где 𝒱 — область, содержащая ненулевую плотность, а rs — положение датчика. Для прямоугольной призмы с постоянной плотностью ρ, заключённой в области x1 ≤ x ≤ x2, y1 ≤ y ≤ y2, z1 ≤ z ≤ z2, результирующее выражение для g можно записать аналитически в виде (36):
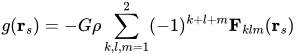 (4)
x-компоненту F можно записать как
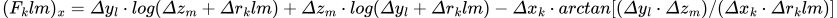
(5)
где 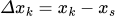 ,
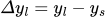 ,
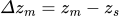 и
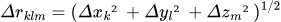 . Y-компоненту (z-компоненту) F можно затем получить циклической перестановкой
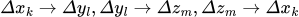 один раз (дважды).
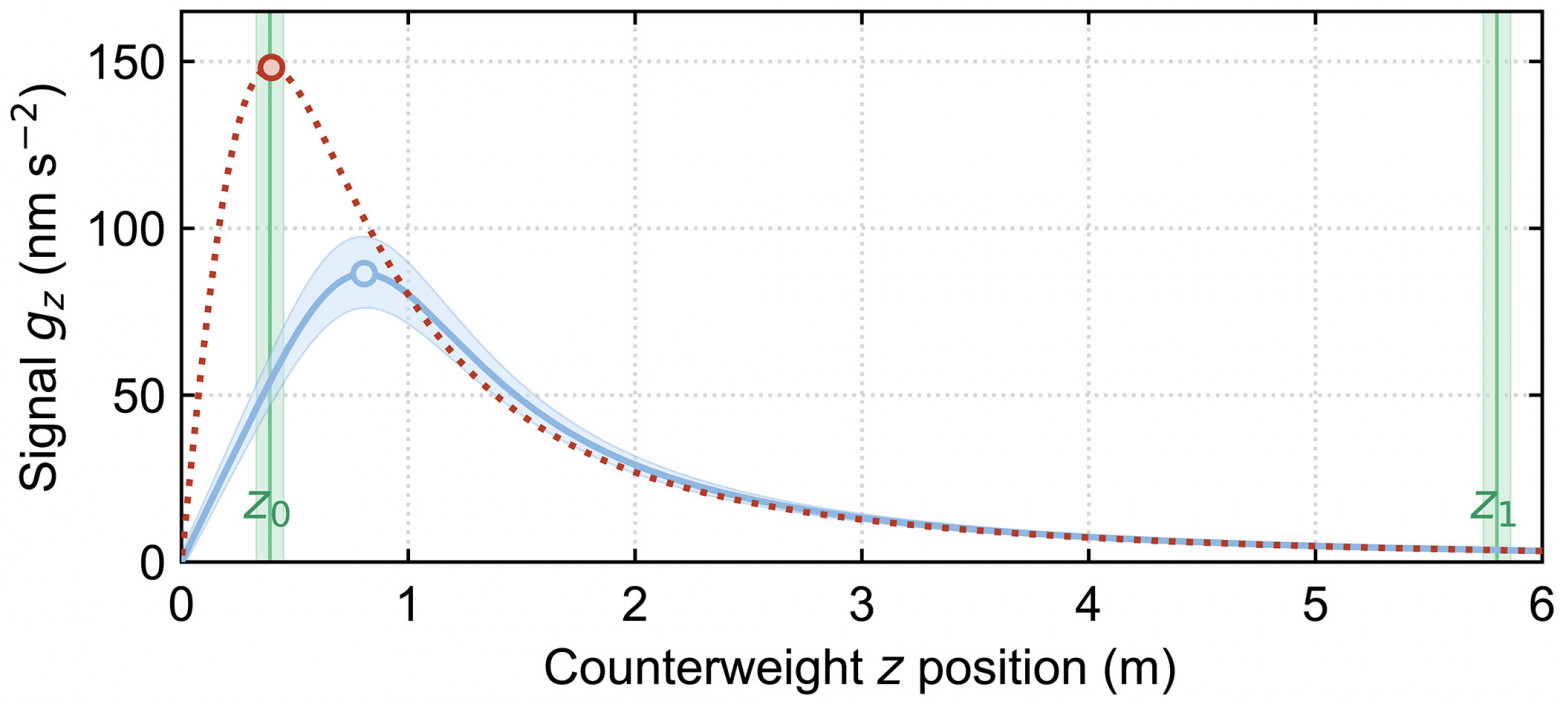
На рис. 5 показан вертикальный гравитационный сигнал gz, полученный из модели (сплошная синяя линия), с неопределённостью, обозначенной затенением. На больших расстояниях вертикальная гравитационная сила мала, но растёт по мере того, как противовес опускается вниз. Однако после максимума при ≈0,8 м (отмечен кружком) сигнал начинает падать к нулю, поскольку гравитационное поле становится преимущественно направленным вдоль оси x. Этот максимум соответствует оптимальному положению z*₊ (см. дополнительные материалы). На рис. 5 мы также показываем сигнал, предсказанный для точечной массы с той же полной массой, что и у противовеса, расположенной в положении его ЦМ (пунктирная линия). Как и ожидалось, две кривые совпадают в дальней зоне, где распределённая плотность начинает выглядеть как точечная. Однако когда противовес находится ближе к датчику, кривая точечной массы даёт существенно более сильный сигнал, а оптимальное положение смещается к z*₊ ≈ 0,4 м. Это подчёркивает выгоды, которые можно было бы получить, сделав массу более плотной (например, сжав её в сферу).
Экспериментальные значения нижнего и верхнего положений противовеса (z0 и z1 соответственно) обозначены на рис. 5 вертикальными линиями (затенение обозначает неопределённость этих значений). (Подробности о том, как были получены эти положения, представлены в следующем разделе.) Согласно модели распределённого противовеса, ожидаемые сигналы в каждом из положений составляют 54(15) нм·с-2 (нижнее) и 3,6(3) нм·с-2 (верхнее), что даёт разницу Δgz = 50(15) нм·с-2. Это значение хорошо согласуется с экспериментально наблюдаемым сигналом ≈50 нм·с-2.
-----------------------------------
Оценка геометрии и массы противовеса
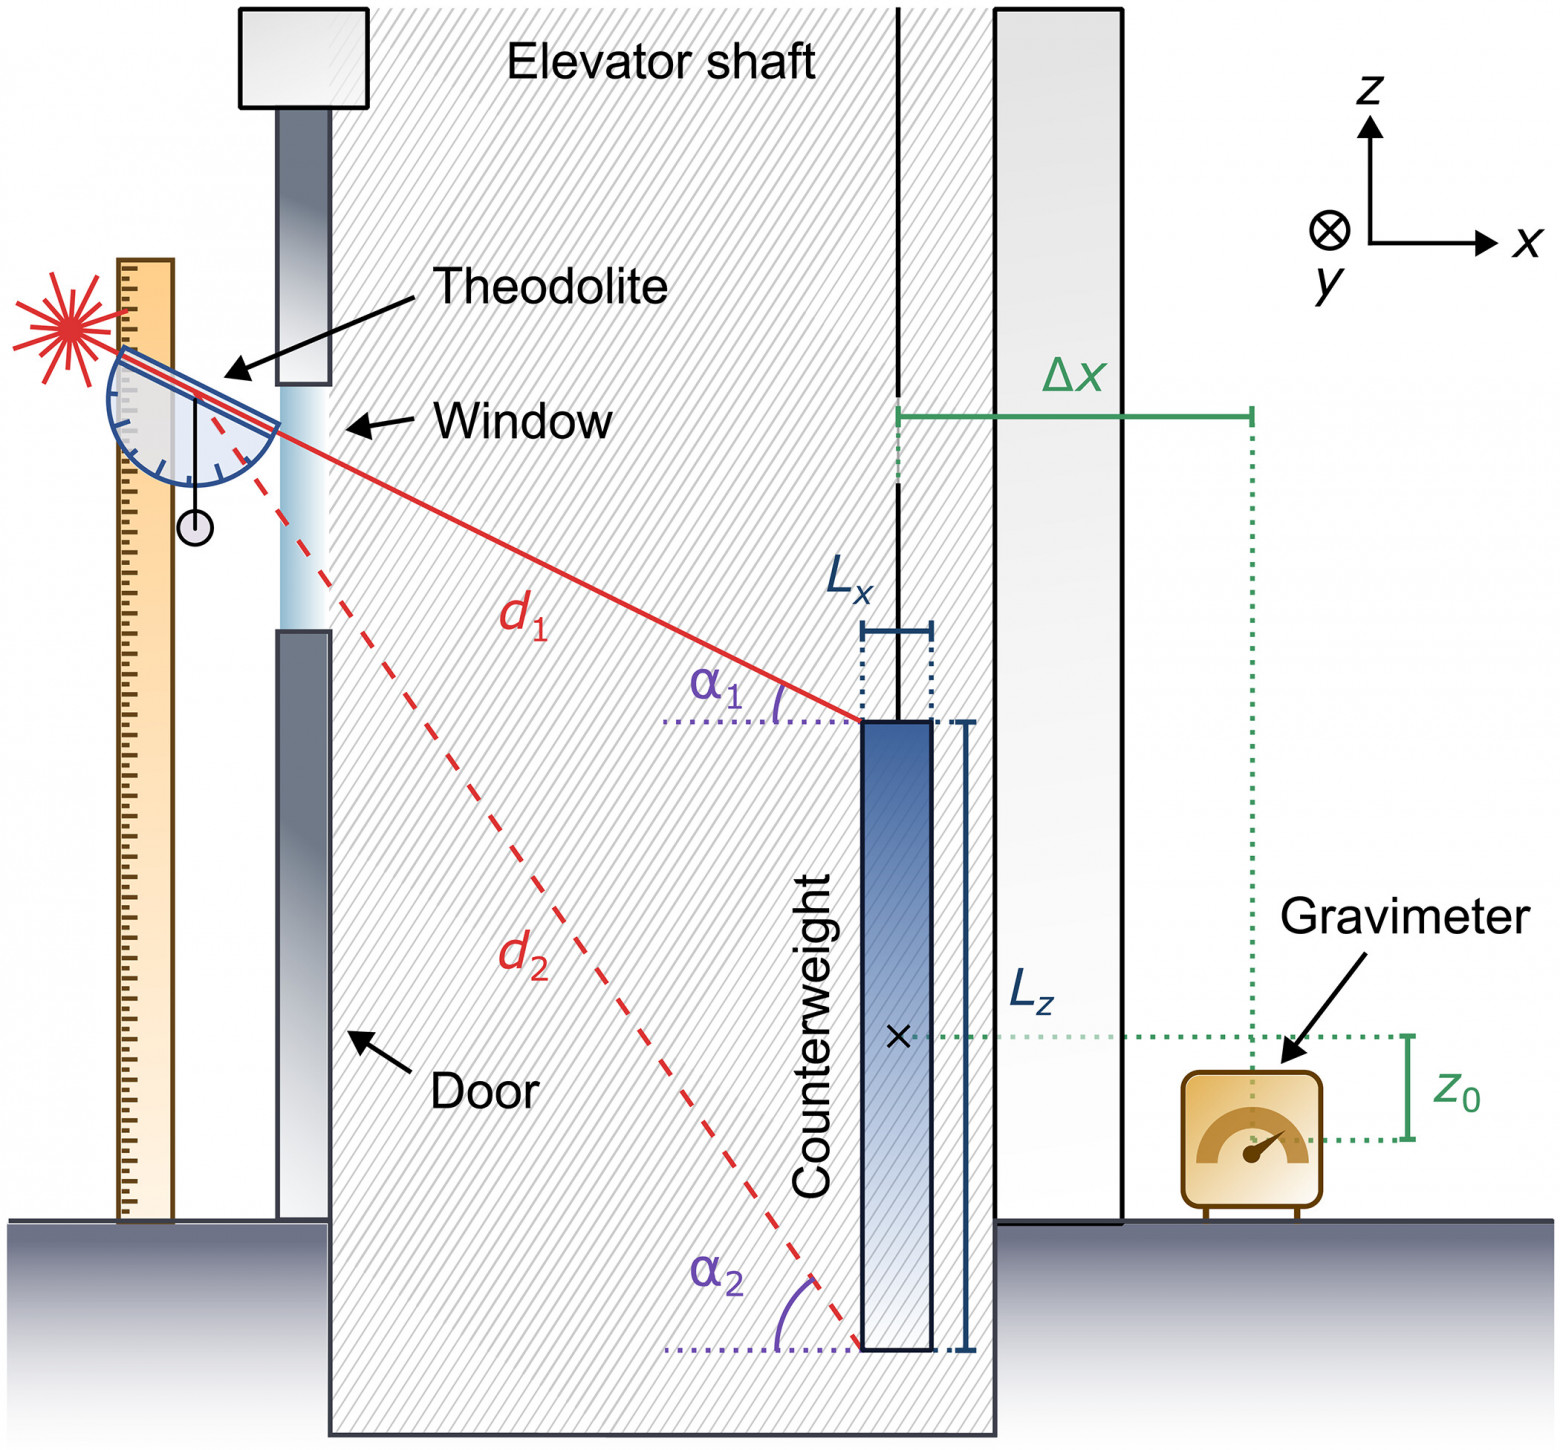
Чтобы определить z-положение центра масс противовеса относительно гравиметра в его нижнем положении в эксперименте, мы использовали лазерный дальномер (LDM) и специально изготовленный маятниковый теодолит, установленные на штативе (см. левую часть рис. 6). Маятниковый теодолит состоял из рыболовной лески с грузиком на конце, прикреплённой к центру транспортира. Вдоль края транспортира была также установлена лазерная указка, направленная по линии 0-180°. Сначала теодолит выравнивали так, чтобы лазер указывал на верх противовеса (сплошная красная линия на рис. 6), после чего его поворачивали, пока лазер не достигал низа противовеса (штриховая красная линия). При повороте маятник оставался вертикальным благодаря земной гравитации, что позволяло измерять углы α1 и α2 относительно этого фиксированного ориентира (см. рис. 6). Затем мы прикрепили дальномер к центру теодолита, что позволило измерить расстояние d1 от этой точки до верха противовеса (дальномер не мог дать надёжного измерения расстояния d2 до низа противовеса из-за слабого отражения). Используя эти измерения, а также измеренную высоту теодолита, посредством тригонометрии мы определили вертикальную длину противовеса: Lz = 1,47(4) м. Центр противовеса (принятый за его центр масс) по этому же методу был оценён как находящийся на вертикальной позиции z0 = 0,39(6) м выше гравиметра (см. рис. 6). Из чертежей здания мы узнали, что лифт перемещается на 5,41 м между верхним и нижним уровнями, и, следовательно, верхнее положение противовеса было оценено как z1 = 5,80(6) м.
Глубину Lx и ширину Ly этим методом оценить не удалось из-за отсутствия абсолютного горизонтального ориентира. К счастью, вскоре после завершения эксперимента техник, проводивший обслуживание лифта, любезно предоставил нам измерения Lx = 0,205(5) м и Ly = 0,82(1) м.
Чтобы получить горизонтальное расстояние Δx между противовесом и гравиметром, нам требовалась оценка толщины стены (техник также предоставил измерение расстояния между противовесом и стеной). С этой целью мы провели измерения рулеткой и дальномером от нашей опорной точки перед шахтой лифта до гравиметра — через коридор, расположенный рядом с шахтой. Это дало толщину стены 0,27(2) м, что согласуется с расположенной поблизости стеной в том же здании, которую мы могли измерить напрямую. Таким образом, полное расстояние мы оценили как Δx = 0,56(3) м.
Наконец, по измеренным размерам противовеса мы оценили его массу в 1800(200) кг, предполагая однородную плотность 7300(200) кг·м-3. Такая плотность типична для серого чугуна — материала, который предпочитали использовать для противовесов лифтов середины XX века.
Благодарности и прочееБлагодарности. Мы благодарим Geoscience Australia (Геологическую службу Австралии) за предоставление гравиметра во временное пользование и за технические консультации, а также Г. Готье, К. Томсона, Л. Уильямсона и С. Хейна за замечания к рукописи. Э. Дж. У. желает поблагодарить П. Нуссенцвейга за беседы с размышлениями о применениях квантовых технологий следующего поколения. Наконец, мы благодарим рецензентов за конструктивную обратную связь, которая улучшила рукопись.
Финансирование. Э. Дж. Г., Ч. У. В., Э. Дж. У. и М. Дж. Д. финансировались Центром превосходства Австралийского исследовательского совета по инженерным квантовым системам (EQUS, CE170100009). Э. Дж. Г., М. Дж. Д. и Э. Дж. У. также получали финансирование от Министерства промышленности, науки и ресурсов правительства Австралии через Австралийско-индийский фонд стратегических исследований (AIRXiv000025). Э. Дж. У. является обладателем стипендии Laureate Fellowship Австралийского исследовательского совета (FL210100045), финансируемой правительством Австралии.
Вклад авторов. Концепция: Ч. У. В., М. Д. Х., Э. Дж. Г., Э. Дж. У. и М. Дж. Д. Формальный анализ: Ч. У. В., М. Д. Х., Э. Дж. Г., Э. Дж. У. и М. Дж. Д. Исследование (проведение эксперимента): Ч. У. В., М. Д. Х., Э. Дж. Г., Э. Дж. У. и М. Дж. Д. Методология: Ч. У. В., М. Д. Х., Э. Дж. Г., Э. Дж. У. и М. Дж. Д. Научное руководство: М. Дж. Д. Написание — исходный черновик: Ч. У. В., М. Д. Х., Э. Дж. Г., Э. Дж. У. и М. Дж. Д.
Конфликт интересов. Авторы заявляют об отсутствии конкурирующих интересов.
Доступность данных, кода и материалов. Все данные и код, необходимые для оценки и воспроизведения результатов работы, доступны в репозитории данных University of Queensland eSpace: https://doi.org/10.48610/cd26dd2. Новых материалов в ходе данного исследования не создавалось.
Хронология рецензирования. Поступила в редакцию 20 ноября 2025 г. Принята 8 октября 2026 г. Опубликована 18 ноября 2026 г. DOI: 10.1126/sciadv.aee0802
1. R. Schoen, S.-T. Yau, On the proof of the positive mass conjecture in general relativity. Commun. Math. Phys. 65, 45–76 (1979). (Классическое доказательство теоремы о положительности массы в ОТО: полная масса изолированной системы неотрицательна. Опорная ссылка № 1 для ключевого тезиса статьи — «масса не может быть отрицательной», а значит, гравитационного аналога компенсации зарядов не существует.)
2. N. de Aguiar Alves, A. G. S. Landulfo, B. A. Costa, Positive mass in general relativity without energy conditions. Phys. Rev. D 111, 044027 (2025). (Современное развитие той же темы: положительность массы доказывается без стандартных энергетических условий. Показывает, что запрет отрицательной массы — не частное предположение, а устойчивый результат.)
3. C. S. Unnikrishnan, G. T. Gillies, New limits on the gravitational Majorana screening from the Zürich G experiment. Phys. Rev. D 61, 101101 (2000). (Экспериментальные ограничения на гипотетическое «гравитационное экранирование» в духе идей Майораны, полученные из цюрихского эксперимента по измерению G. Обосновывает утверждение: ни один известный материал не экранирует гравитацию.)
4. D. J. Griffiths, Introduction to Electrodynamics (Cambridge Univ. Press, 2023). (Стандартный учебник по электродинамике. Отсюда берутся «контрастные» факты: экранирование полем проводников (клетка Фарадея), ослабление волн в веществе, излучение диполя и спад амплитуды ~1/r.)
5. D. D. Stancil, P. Adamson, M. Alania, et al., Demonstration of communication using neutrinos. Modern Phys. Lett. A 27, 1250077 (2012). (Первая демонстрация передачи информации нейтринным пучком: ускорительный пучок NuMI и детектор MINERvA, слово «neutrino», переданное сквозь толщу породы со скоростью порядка 0,1 бит/с. Пример «почти неблокируемой» связи, требующей, однако, ускорителя и гигантского детектора. Многоавторская работа коллаборации — в оригинале перечислены более сотни авторов.)
6. H. Wang, O. B. Akan, Gravitational communication: Fundamentals, state-of-the-art, and future vision. IEEE Commun. Surv. Tutor. 28, 3564–3595 (2026). (Свежий обзор гравитационной связи как инженерной концепции — преимущественно на гравитационных волнах: основы, текущее состояние, дорожная карта. Контекст, на фоне которого авторы противопоставляют свой квазистатический ньютоновский подход.)
7. LIGO Scientific Collaboration and Virgo Collaboration, Observation of gravitational waves from a binary black hole merger. Phys. Rev. Lett. 116, 061102 (2016). (Историческая регистрация GW150914 — слияния двух чёрных дыр. Иллюстрирует «цену» волнового канала: источником должны быть астрофизические катастрофы, а приёмником — километровый интерферометр.)
8. J. M. Goodkind, The superconducting gravimeter. Rev. Sci. Instrum. 70, 4131–4152 (1999). (Подробный обзор сверхпроводящего гравиметра: левитирующая сверхпроводящая сфера в магнитном поле, предельная чувствительность и стабильность. Оборотная сторона — стационарность, криогеника, цена.)
9. M. Van Camp, O. de Viron, A. Watlet, B. Meurers, O. Francis, C. Caudron, Geophysics from terrestrial time-variable gravity measurements. Rev. Geophys. 55, 938–992 (2017). (Обзор наземной гравиметрии переменного во времени поля: приливы, гидрология, вулканические процессы, дрейф приборов. Показывает, какие реальные сигналы и шумы живут в диапазоне нанометров на секунду в квадрате.)
10. S. K. Haldar, Mineral Exploration (Elsevier, ed. 2, 2018). (Учебник по разведке полезных ископаемых: пружинные гравиметры как рутинный инструмент геофизической съёмки. Подтверждает «серийность» и распространённость приборов такого класса.)
11. T. Niebauer, «3.03 — Gravimetric methods — Absolute gravimeter: Instruments concepts and implementation», в Treatise on Geophysics, G. Schubert, Ed. (Elsevier, 2007), pp. 43–64. (Глава об абсолютных баллистических гравиметрах: свободное падение уголкового отражателя в вакууме и лазерная интерферометрия его траектории. Тот самый тип «falling-corner-cube» из введения.)
12. W. Freeden, Gravimetry (Springer International Publishing, 2021), pp. 41–48. (Математически строгий справочник по гравиметрии; указанные страницы — сводка достижимой чувствительности приборов (~1 нм·с⁻² для серийных и ~0,01 нм·с⁻² для сверхпроводящих).)
13. H. Virtanen, «Studies of Earth dynamics with the superconducting gravimeter», диссертация, University of Helsinki, Finland (2006). (Диссертация о наблюдениях динамики Земли сверхпроводящим гравиметром: приливы, собственные колебания Земли, долгосрочный дрейф. Второй источник по предельной точности.)
14. M. Kasevich, S. Chu, Measurement of the gravitational acceleration of an atom with a light-pulse atom interferometer. Appl. Phys. B 54, 321–332 (1992). (Основополагающая работа по атомной интерферометрии: измерение g для лазерно-охлаждённых атомов с помощью световых импульсов. Родоначальник всех современных квантовых гравиметров.)
15. X. Wu, Z. Pagel, B. S. Malek, T. H. Nguyen, F. Zi, D. S. Scheirer, H. Müller, Gravity surveys using a mobile atom interferometer. Sci. Adv. 5, eaax0800 (2019). (Мобильный атомный гравиметр: полевая гравитационная съёмка вне лаборатории. Демонстрация того, что квантовые приборы становятся переносимыми — важная предпосылка для практичной «гравитационной связи».)
16. F. Monteiro, W. Li, G. Afek, C.-L. Li, M. Mossman, D. C. Moore, Force and acceleration sensing with optically levitated nanogram masses at microkelvin temperatures. Phys. Rev. A 101, 053835 (2020). (Оптически левитирующие наночастицы, охлаждённые до микрокельвинов, как датчики силы и ускорения. Одна из «формирующихся платформ» гравиметрии будущего.)
17. T. Liang, S. Zhu, P. He, Z. Chen, Y. Wang, C. Li, Z. Fu, X. Gao, X. Chen, N. Li, Q. Zhu, H. Hu, Yoctonewton force detection based on optically levitated oscillator. Fundam. Res. 3, 57–62 (2023). (Регистрация сил уровня иоктоньютонов (10⁻²⁴ Н) левитирующим осциллятором — сегодняшний рекорд чувствительности. Показывает, насколько далеко может уйти порог обнаружения слабых полей.)
18. R. P. Middlemiss, A. Samarelli, D. J. Paul, J. Hough, S. Rowan, G. D. Hammond, J. T. Wright, Measurement of the Earth tides with a MEMS gravimeter. Nature 531, 614–617 (2016). (Первый МЭМС-гравиметр, уверенно разрешивший земные приливы. Ключевой шаг к дешёвым и компактным приборам — потенциально «массовым» приёмникам гравитационного сигнала.)
19. S. Tang, H. Liu, S. Yan, X. Xu, W. Wu, J. Fan, J. Liu, C. Hu, L. Tu, A high-sensitivity MEMS gravimeter with a large dynamic range. Microsyst. Nanoeng. 5, 45 (2019). (МЭМС-гравиметр с высокой чувствительностью и широким динамическим диапазоном: попытка совместить точность и практическую пригодность в одном чипе.)
20. A. Mustafazade, M. Pandit, C. Zhao, G. Sobreviela, Z. Du, P. Steinmann, X. Zou, R. T. Howe, A. A. Seshia, A vibrating beam MEMS accelerometer for gravity and seismic measurements. Sci. Rep. 10, 10415 (2020). (Резонансный МЭМС-акселерометр на вибрирующей балке для гравиметрии и сейсмометрии: частотный выход вместо аналогового, что удобно для цифровой регистрации.)
21. B. Kirkendall, Y. Li, D. Oldenburg, Imaging cargo containers using gravity gradiometry. IEEE Trans. Geosci. Remote Sens. 45, 1786–1797 (2007). (Приложение гравиметрии: «просвечивание» грузовых контейнеров градиентометрией для выявления плотных (в т. ч. контрабандных) материалов. Прямая иллюстрация неблокируемости гравитационного канала.)
22. L. Wu, J. Tian, Automated gravity gradient tensor inversion for underwater object detection. J. Geophys. Eng. 7, 410–416 (2010). (Автоматическая инверсия тензора градиентов силы тяжести для обнаружения подводных объектов — ещё одна задача, где электромагнитные методы бессильны, а гравитация работает.)
23. Y.-W. Kwon, J.-K. Ahn, J. Lee, C.-H. Lee, «Earthquake early warning using low-cost MEMS sensors», в IGARSS 2020 — 2020 IEEE International Geoscience and Remote Sensing Symposium (IEEE, 2020), pp. 6635–6637. (Раннее оповещение о землетрясениях на дешёвых МЭМС-сенсорах: сетевой сценарий, в котором множество недорогих датчиков заменяет один дорогой.)
24. S. Ramo, J. Whinnery, T. Van Duzer, Fields and Waves in Communication Electronics (Wiley, 1994). (Классический учебник по полям и волнам в технике связи. Источник эталонной диаграммы направленности полуволнового диполя для сравнения на рис. 2B.)
25. C. E. Shannon, A mathematical theory of communication. Bell Syst. Tech. J. 27, 379–423 (1948). (Основополагающая работа теории информации. Отсюда — формула пропускной способности канала с шумом, лежащая в основе уравнения (2) и всех оценок скорости передачи.)
26. LaCoste and Romberg, Instruction Manual: Model G and D Gravity Meters (LaCoste and Romberg, 1997). (Руководство по эксплуатации именно того прибора, которым выполнен эксперимент, — Model D. «Нулевая» пружина LaCoste: измерение сводится к механическому равновесию, что и позволяет говорить о работе без электроники.)
27. J. Senior, M. Jamro, Optical Fiber Communications: Principles and Practice (Pearson Education, ed. 3, 2009). (Учебник по оптоволоконной связи. Источник эталонного значения частоты ошибок ~10⁻⁹, с которым авторы сравнивают свой результат после усреднения.)
28. P. Massoud Salehi, J. Proakis, Digital Communications (McGraw-Hill Education, 5th ed., 2008). (Классический учебник по цифровой связи: модуляция и кодирование, в том числе фазовая манипуляция (PSK), которую предлагают внедрить для приближения к пропускной способности канала.)
29. Scintrex, CG-6 Autograv™ Gravity Meter Operation Manual (Scintrex, 2018). (Руководство современного полевого кварцевого гравиметра CG-6 — прибора, на который авторы «примеряют» оценку ускорения передачи до ≈15 бит/мин.)
30. O. Francis, Performance assessment of the relative gravimeter Scintrex CG-6. J. Geodyn. 95, 116 (2021). (Независимая метрологическая оценка CG-6: шум, дрейф, повторяемость. Источник значения SNR ≈ 5 для одиночного отсчёта в расчёте улучшенной скорости.)
31. Combat vehicles: Challenger 2. www.army.mod.uk/learn-and-explore/equipment/combat-vehicles/challenger-2/ (Страница британской армии о танке Challenger 2. Нужна ровно для одного числа: масса ~75 т — «реалистичный верхний предел» подвижной массы в таблице 1.)
32. S.-W. Chiow, T. Kovachy, H.-C. Chien, M. A. Kasevich, 102ℏk large area atom interferometers. Phys. Rev. Lett. 107, 130403 (2011). (Атомный интерферометр с рекордным разделением импульсов (102 ℏk) и большой площадью контура. Технический путь к резкому росту чувствительности квантовых гравиметров — то есть дальности связи.)
33. A. HosseiniArani, M. Schilling, Q. Beaufils, A. Knabe, B. Tennstedt, A. Kupriyanov, S. Schön, F. Pereira dos Santos, J. Müller, Advances in atom interferometry and their impacts on the performance of quantum accelerometers on-board future satellite gravity missions. Adv. Space Res. 74, 3186–3200 (2024). (Прогноз: как достижения атомной интерферометрии улучшат квантовые акселерометры для будущих спутниковых гравиметрических миссий. Обоснование строки «≈0,01 нм·с⁻²» в таблице 1.)
34. Voyager 1 and 2 Spacecraft. https://science.nasa.gov/mission/voyager/spacecraft/ (Справка NASA по аппаратам Voyager: параметры бортовой радиосистемы и командной линии. Точка сравнения — ≈960 бит/мин на расстоянии ~10¹³ м, но по блокируемому ЭМ-каналу.)
35. H. Kater, An account of experiments for determining the length of the pendulum vibrating seconds in the latitude of London. Philos. Trans. R. Soc. Lond. 108, 33–102 (1818). (Историческая работа 1818 г.: прецизионные маятниковые измерения силы тяжести. Доказательство «от истории», что гравитацию можно измерять чисто механически, без электроники, — отсюда идея радиационно-стойкого приёмника.)
36. X. Li, M. Chouteau, Three-dimensional gravity modeling in all space. Surv. Geophys. 19, 339–368 (1998). (Источник аналитических формул (4)–(5): гравитационное поле однородной прямоугольной призмы во всём пространстве, включая внутреннюю область. Методическая основа всей модели противовеса.)
37. I. M. Longman, Formulas for computing the tidal accelerations due to the Moon and the Sun. J. Geophys. Res. 64, 2351–2355 (1959). (Классические формулы приливных ускорений от Луны и Солнца. Использованы для приливной коррекции данных: без неё суточный приливный ход (сотни нм·с⁻²) полностью утопил бы 50-нанометровый сигнал.)
© 2026 Авторы, некоторые права защищены; исключительный лицензиат — American Association for the Advancement of Science. Распространяется на условиях лицензии Creative Commons Attribution NonCommercial 4.0 (CC BY-NC).

Комментарии 0