При проектировании систем автономной навигации для компактных дронов и складских роботов неизбежно встаёт вопрос слепых зон. Лёгкие 3D-лидары вроде Velodyne VLP-16 или Livox Mid-40 отлично вписываются в жёсткие лимиты по весу и энергопотреблению, но обладают узким вертикальным сектором обзора (у VLP-16 это всего ±15°). В результате область непосредственно под корпусом коптера, за стойками шасси или прямо перед бампером наземной платформы остаётся невидимой для алгоритмов построения карты и обхода препятствий.
Классические инженерные решения этой проблемы дорого обходятся бортовому бюджету:
установка сканера на вращающийся подвес утяжеляет аппарат, добавляет механические люфты и вибрации;
монтаж второго или третьего лидара кратно увеличивает стоимость комплекса и расход батареи.
Гораздо более изящный путь — зеркальная аугментация. Перед частью сканирующих лучей на корпусе закрепляется плоское оптическое зеркало. Оно практически ничего не весит, не требует питания и перенаправляет лазерные пучки в непросматриваемую зону, формируя виртуальный канал обзора.
В робототехнической литературе (Li et al., 2021; Soquita et al., 2025) геометрия таких систем изучена хорошо: исследователи научились калибровать матрицу трансформации отражателя, отсеивать фантомные точки «зазеркалья» и заметно расширять покрытие SLAM-карт. Однако энергетическая сторона вопроса остаётся в тени. На кафедре инженерной кибернетики НИТУ «МИСиС» мы провели серию стендовых испытаний, чтобы выяснить, как меняются радиометрические и геометрические показатели облака точек при варьировании угла наклона зеркала и цвета самой преграды.
Физика двойного прохождения: куда уходит энергия импульса
При обычном прямом зондировании мощность вернувшегося на фотоприёмник эхо-импульса P_r описывается стандартным уравнением лазерной локации для диффузной поверхности:
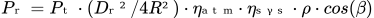
Здесь Pt — пиковая мощность излучателя, Dr — диаметр приёмной апертуры, R — дистанция до цели, ρ — диффузное альбедо материала, β — угол падения луча относительно нормали к поверхности, а ηatm и ηsys учитывают потери в атмосфере и оптике прибора. Амплитуда отклика убывает предсказуемо — пропорционально косинусу угла падения (закон Ламберта).
Когда в тракт добавляется плоское зеркало под углом α, оптическая трасса делится на два участка (d₁ от сенсора до отражателя и d₂ от отражателя до цели), а лазерный импульс взаимодействует с зеркальной плоскостью дважды — на прямом ходе при излучении и на обратном при сборе рассеянного пятна приёмной линзой:
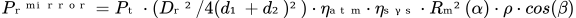
Ключевой фактор здесь — квадрат коэффициента зеркального отражения Rm²(α). Согласно формулам Френеля для ближнего ИК-диапазона (λ = 905 нм), качественное зеркало с внешним алюминиевым напылением при углах падения до 45° отражает около 88–90% энергии (Rm² ≈ 0.79). Но при переходе к скользящим углам (α = 60° и выше) коэффициент отражения проседает, а возведение в квадрат многократно усиливает потери сигнала ещё до того, как луч коснётся самой мишени.
Лабораторный стенд и методика замеров
Чтобы отделить угловые потери от естественного затухания сигнала с расстоянием (1/R²), во всех опытах мы жёстко зафиксировали суммарную оптическую длину пути на уровне Ltotal = d₁ + d₂ = 2.0 м (d₁ = 1.0 м, d₂ = 1.0 м).
(загрузить картинку setup_scheme.png) Принципиальная схема экспериментального стенда с фиксированной длиной оптического пути Ltotal = d₁ + d₂ = 2.0 м и независимой регулировкой углов α и β.
В испытаниях участвовали:
Сенсор: 16-канальный лидар Velodyne VLP-16 (λ = 905 нм, частота вращения 10 Гц). В прошивке этого датчика поле
intensityоткалибровано так, что диффузные поверхности занимают шкалу от0до100отсчётов, а значения101–255отведены под световозвращатели.Отражатель: плоское зеркало с внешним напылением (First Surface Mirror), исключающее паразитное переотражение на границе воздух–стекло.
Мишени: три плоские матовые пластины размером 0.5 × 0.5 м с разным коэффициентом отражения — белая (ρ ≈ 0.85), серая (ρ ≈ 0.42) и чёрная (ρ ≈ 0.08).
Потоки данных забирали в среде ROS Noetic через собственный узел mirror_live_node и сохраняли в формат .pcd (по 100 последовательных кадров на каждый режим). Чтобы наклон мишени β не завышал искусственно оценку шума по глубине, сегментированное облако мишени аппроксимировалось плоскостью методом RANSAC с уточнением нормали через сингулярное разложение (SVD). После этого рассчитывались три показателя: средняя интенсивность Imean, поверхностная плотность точек D и ортогональное среднеквадратичное отклонение точек от плоскости (RMSE).
Матрица испытаний включала пять геометрических конфигураций для каждого из трёх цветов мишени:
Direct (--- / 0°) — контрольное прямое сканирование без зеркала на дистанции 2.0 м.
Mirror (30° / 0°) — острый угол падения на зеркало α = 30°, мишень перпендикулярна отражённому лучу.
Mirror (45° / 0°) — классический поворот луча на 90° при нормальном падении на цель.
Mirror (45° / 30°) — поворот луча на 90° в сочетании с наклоном самой мишени на β = 30°.
Mirror (60° / 0°) — скользящий угол падения лазерного пучка на плоскость зеркала.
Результаты замеров
Усреднённые по 100 сканам метрики качества облака точек для всех 15 серий измерений сведены в таблицу.
Режим (α / β) | Мишень | Imean, отсч. | RMSE, мм | D, точек/м² | Потери точек, % |
Direct (--- / 0°) | Белая | 84.2 | 14.1 | 1920 | 0.0 (эталон) |
Direct (--- / 0°) | Серая | 43.5 | 16.8 | 1895 | 0.0 (эталон) |
Direct (--- / 0°) | Чёрная | 11.4 | 23.4 | 1640 | 0.0 (эталон) |
Mirror (30° / 0°) | Белая | 71.6 | 15.3 | 1905 | 0.8 |
Mirror (30° / 0°) | Серая | 36.1 | 18.2 | 1860 | 1.8 |
Mirror (30° / 0°) | Чёрная | 8.7 | 27.9 | 1390 | 15.2 |
Mirror (45° / 0°) | Белая | 66.8 | 16.0 | 1890 | 1.6 |
Mirror (45° / 0°) | Серая | 33.4 | 19.5 | 1825 | 3.7 |
Mirror (45° / 0°) | Чёрная | 7.2 | 31.8 | 1120 | 31.7 |
Mirror (45° / 30°) | Белая | 57.1 | 18.4 | 1630 | 15.1 |
Mirror (45° / 30°) | Серая | 28.0 | 22.7 | 1540 | 18.7 |
Mirror (45° / 30°) | Чёрная | 4.8 | 39.2 | 610 | 62.8 |
Mirror (60° / 0°) | Белая | 46.3 | 21.9 | 1780 | 7.3 |
Mirror (60° / 0°) | Серая | 21.5 | 28.6 | 1510 | 20.3 |
Mirror (60° / 0°) | Чёрная | 2.1* | 48.5* | 145 | 91.2 |
*В режиме 60° / 0° более 90% отражённых импульсов от чёрной поверхности упали ниже порога чувствительности компаратора АЦП; расчёт RMSE проводился по единичным выжившим точкам.
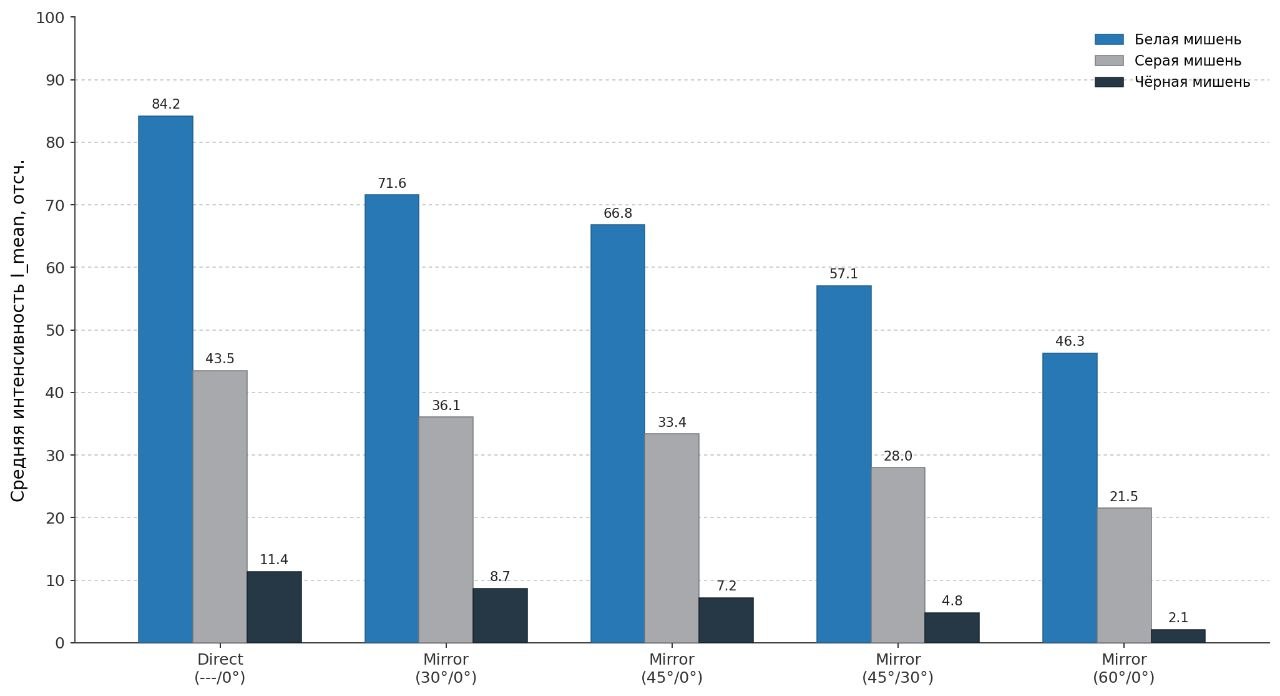
Даже при щадящем угле α = 30° амплитуда возвращаемого сигнала проседает на 15–24% относительно прямого замера. При повороте луча на прямой угол (α = 45°, β = 0°) интенсивность на белой пластине снижается на 20.7% (84.2 → 66.8), что точно согласуется с моделью двойного пути при Rm(45°) ≈ 0.89 (0.89² ≈ 0.793). На чёрной же мишени падение составляет уже 36.8% (11.4 → 7.2).
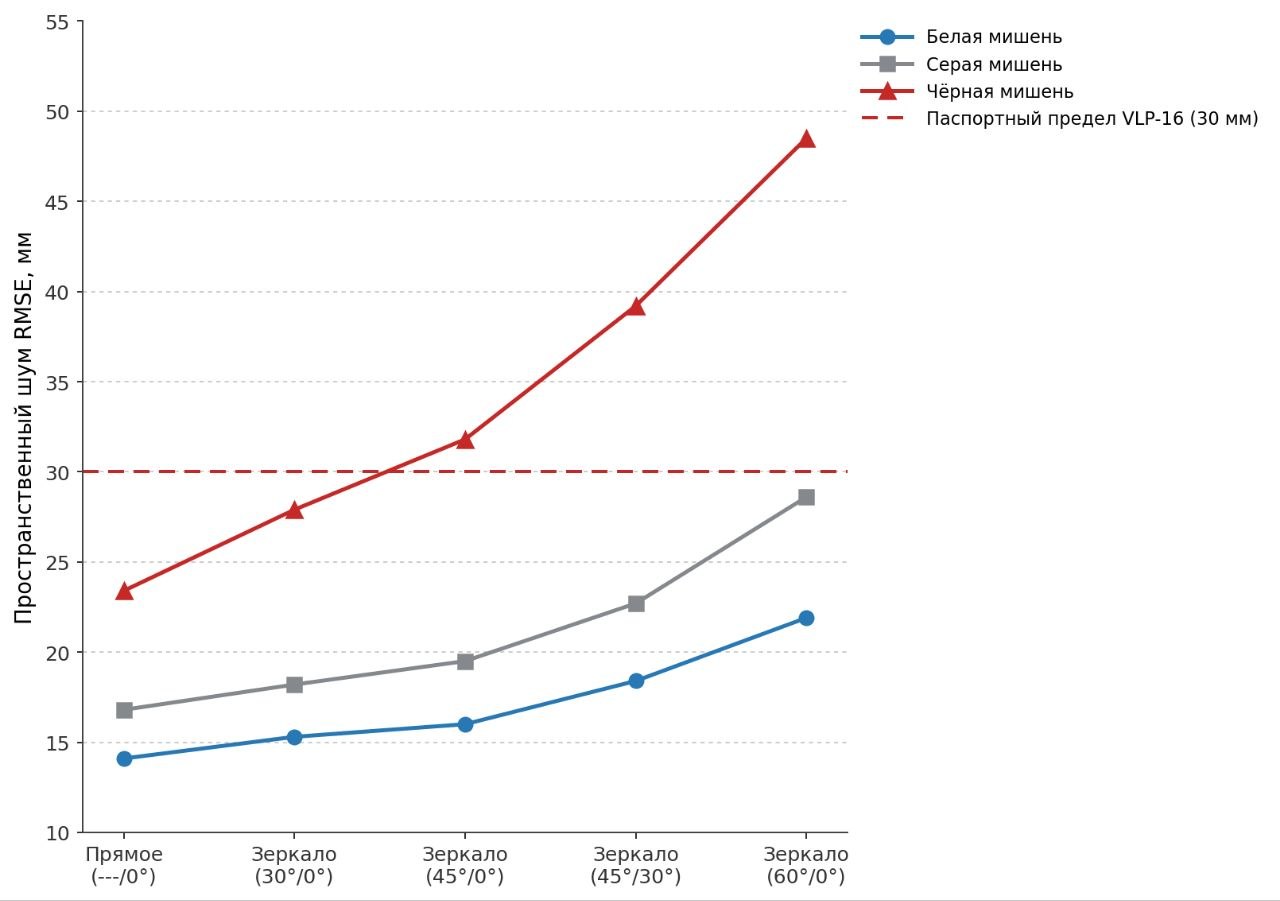
Пока угол установки зеркала не превышает 45°, точность дальнометрии по светлым и серым поверхностям остаётся в пределах 15.3–22.7 мм — это с запасом укладывается в паспортные ±30 мм сенсора VLP-16. Но для тёмных материалов картина иная: уже при α = 45°, β = 0° шум перешагивает паспортный порог (31.8 мм), а при добавлении наклона мишени β = 30° теряется почти две трети точек (62.8%).
Что происходит на скользящих углах (α = 60°)
Попытка «загнуть» луч сильнее — под углом α = 60°, чтобы заглянуть строго в надир под дрон, — приводит к критической деградации сигнала. Даже на белой мишени интенсивность падает почти вдвое (46.3 отсчёта), а чёрная матовая поверхность для лидара практически исчезает: из 1640 эталонных точек на квадратный метр остаётся всего 145 (потери 91.2%), причём разброс по дальности достигает 48.5 мм.
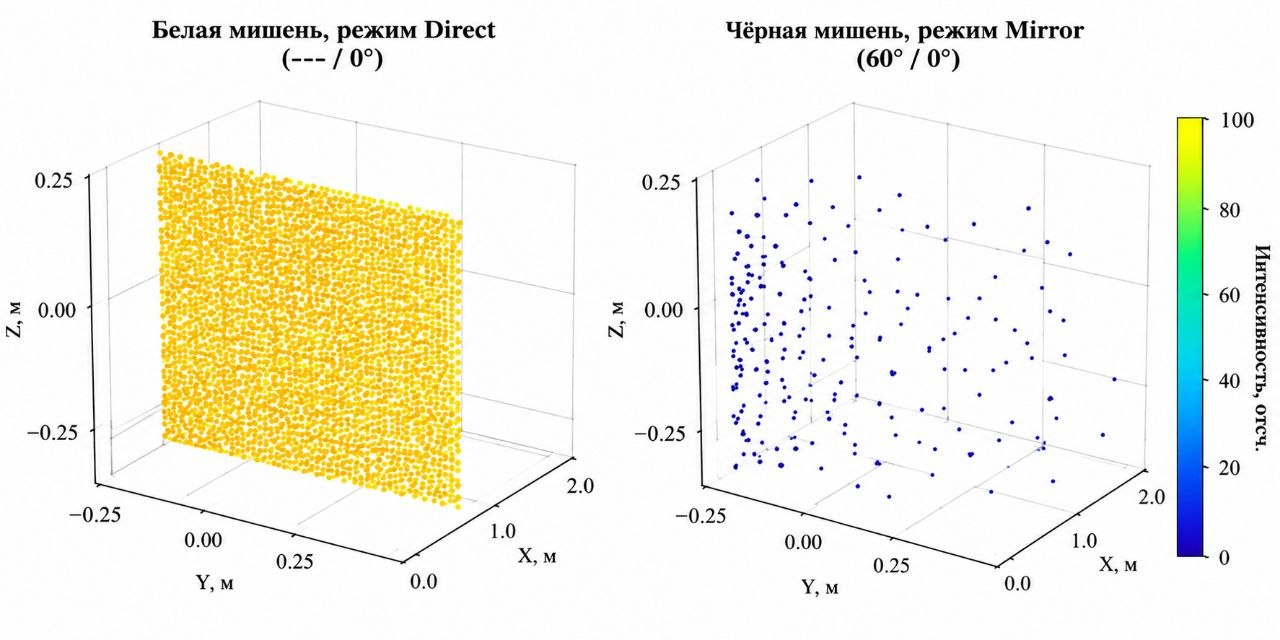
Для автономного аппарата на реальном маршруте такой эффект означает слепоту по отношению к тёмным препятствиям с низким альбедо — свежему мокрому асфальту, битумным крышам, чёрному пластику или резиновым элементам.
Практические рекомендации по проектированию зеркального канала
По итогам экспериментов можно сформулировать три правила для интеграции зеркальной аугментации в навигационный стек робота или БПЛА:
Держите угол падения в пределах α ≤ 45°. Не пытайтесь перекрыть большую слепую зону одним сильно наклонённым зеркалом (α ≥ 60°) — если нужно заглянуть глубоко под корпус, лучше скомбинировать два небольших отражателя с углами 30–45°.
Ставьте только зеркала с внешним напылением (First Surface Mirrors). Обычные бытовые зеркала со стеклянным слоем поверх амальгамы дают паразитное двойное отражение и дополнительно съедают 15–20% энергии на каждом проходе.
Перенастраивайте фильтры выбросов и радиометрию в SLAM. Стандартные фильтры вроде
StatisticalOutlierRemovalв библиотеке PCL настроены на плотность прямого пучка и при падении плотности на 30–60% в зеркальном секторе могут вырезать реальное тёмное препятствие как шум. Кроме того, если ваш пайплайн используетintensityдля поиска разметки или классификации покрытия, для точек из виртуального канала необходимо вводить поправочный множитель 1 / Rm²(α).
Комментарии 0