Привет, Хабр!
Меня зовут Андрей Бирюков. Я — независимый эксперт в области ИТ и ИБ, преподаю в учебных центрах и пишу статьи и книги.
При выборе того или иного решения или устройства мы первым делом начинаем изучать предлагаемые модели и их сравнения. Однако при выборе коммерческого беспилотника такой подход будет ошибочным, так как в коммерческой эксплуатации «лучшего дрона» не существует.
Так, например, аппарат для аэросъёмки фасадов и аппарат для облёта ЛЭП требуют принципиально разных компромиссов по массе, защите, типу полезной нагрузки и логике полёта.
Эту статью мы построили по обратной логике: от полётного задания к техническому заданию на разработку беспилотника. К концу статьи у вас должно быть сформулированное ТЗ, а не название понравившейся модели.
Формируем полётное задание
Любая коммерческая задача состоит из ответов на вопрос что снимаем или измеряем, также с какой точностью и в каких условиях.
Например, нам надо понять, насколько протяжён снимаемый объект (ЛЭП, дорога), площадной (карьер, поле) или локальный (фасад, вышка).
Также важно понимать:
Требуется ли геопривязка с сантиметровой точностью (RTK) или достаточно визуального осмотра.
Есть ли ограничения по шуму.
Есть ли ограничения по времени развёртывания.
Потребуется ли работа в узких пространствах.
Здесь типичная ошибка — это разработка дрона «под камеру», когда реальная задача состоит в тепловом контроле соединений, а визуальный канал нужен лишь как вспомогательный.
На российском рынке гражданских БПЛА сегмент дистанционного зондирования Земли остаётся наиболее отработанным с точки зрения применения для промышленных задач. Это означает, что под большинство инспекционных и картографических сценариев уже существуют проверенные конфигурации, различающиеся по сенсорам.
Определяем полезную нагрузку
Таким образом, нам надо сначала выбрать сенсор, а потом под него уже определяться с носителем.
Нагрузка определяет вес, энергопотребление, требования к подвесу и, в конечном счёте, класс аппарата.
Сенсор мы также будем подбирать в зависимости от выполняемых беспилотником задач.
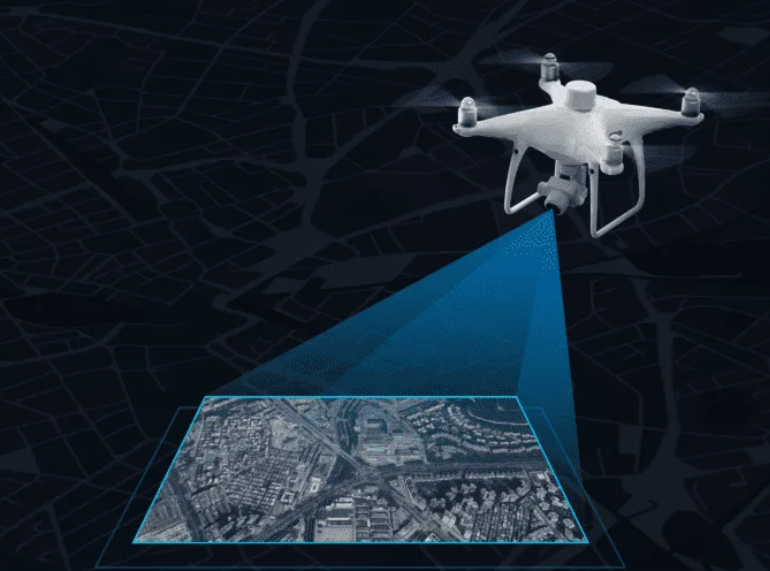
Так, если ориентироваться на работу в картографии, то нам важна не «мегапиксельность» сама по себе, а физический размер матрицы и качество оптики. Для проведения инспекций также имеет большое значение кратность оптического зума.
Если нас интересует тепловизионная съёмка, то критично не только разрешение, но и температурная чувствительность, а также наличие режимов измерения.
Для сельскохозяйственных задач нам нужна не просто камера с фильтрами, а конкретные каналы (Red Edge, NIR).
В случае если у нас будет сложный рельеф или мы занимаемся лесной таксацией (контролем объёма срубленных и растущих деревьев), нам может потребоваться LiDAR, и тогда нужно проверить совместимость с конкретной платформой.
Отдельно стоит упомянуть мультисенсорные подвесы, которые, несмотря на расширенные возможности, стоят дороже и весят больше. Их использование будет оправдано при регулярных инспекциях, где за один вылет нужно использовать и визуальный, и тепловой канал.
Если задача требует более одного типа сенсора в одном полёте, бюджет на нагрузку может превысить стоимость самого носителя.
Сводим требования к платформе
Определившись с сенсором, мы теперь можем свести все требования воедино и приступить к подбору модели или подготовке ТЗ на разработку.
Прежде всего, нам надо ответить на вопрос: можно ли установить выбранный сенсор и останется ли запас по подъёмности? Здесь важно не путать с грузоподъёмностью «в идеальных условиях», которая всегда больше, чем реальная.
Помимо этого, нам нужно понимать:
Время полёта и покрытие. Сколько времени понадобится для выполнения полёта и какую площадь/расстояние мы покроем с учётом нагрузки.
Связь. Дальность связи и тип канала, а также наличие резервного канала и поведение при потере связи.
Условия эксплуатации. Собираемся ли мы использовать наш беспилотник в условиях пыли, под дождём или в морском климате. Для коммерческих инспекций нижней границей будет IP43–IP55.
Точность позиционирования. RTK/PPK и пригодность для картографии и дефектоскопии.
Отдельно стоит учитывать устойчивость к потере спутникового сигнала.
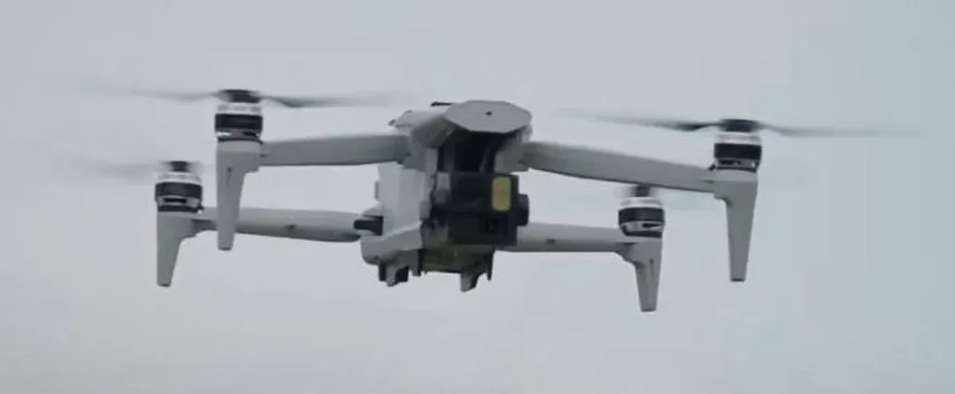
Российские производители активно развивают решения на основе визуальной одометрии: например, платформа «Сибирячок-5» позиционируется как альтернатива DJI Mavic с дальностью более 17 км и автономностью до 90 минут при двух аккумуляторах, а ключевым решением заявлена способность удерживать позицию и возвращаться на базу при полной потере ГНСС.
Для промышленной эксплуатации в условиях помех это перестаёт быть экзотикой и становится фактором выбора.
Сравниваем типы аппаратов под сценарий
Мультикоптер стандартной схемы
Мультикоптер стандартной схемы хорошо выполняет зависание, может выполнять точную работу у объекта, инспекции и аэросъёмку.
Основное ограничение — это время полёта и покрытие площади.
Для первого коммерческого проекта чаще разумен именно этот класс. Так, например, промышленный квадрокоптер «Альбатрос D1» заявлен с временем полёта до 60 минут и ориентирован на видеомониторинг и аэросъёмку.
VTOL (вертикальный взлёт и посадка)
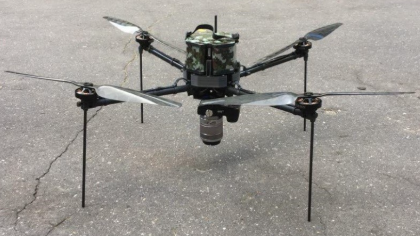
VTOL (вертикальный взлёт и посадка) представляет собой компромисс между площадной съёмкой и отсутствием ВПП.
Эффективен для карьеров, протяжённых коридоров, сельхозполей. Но здесь выше требования к навыкам пилота и стоимости эксплуатации.
В качестве примера можно ориентироваться на самолётный тип «Альбатрос М5», для которого заявлено время полёта до 4,5 часа и размах крыла 3,3 метра. И это уже класс для съёмки больших площадей, а не для локальных инспекций.
Полёты в ограниченных пространствах
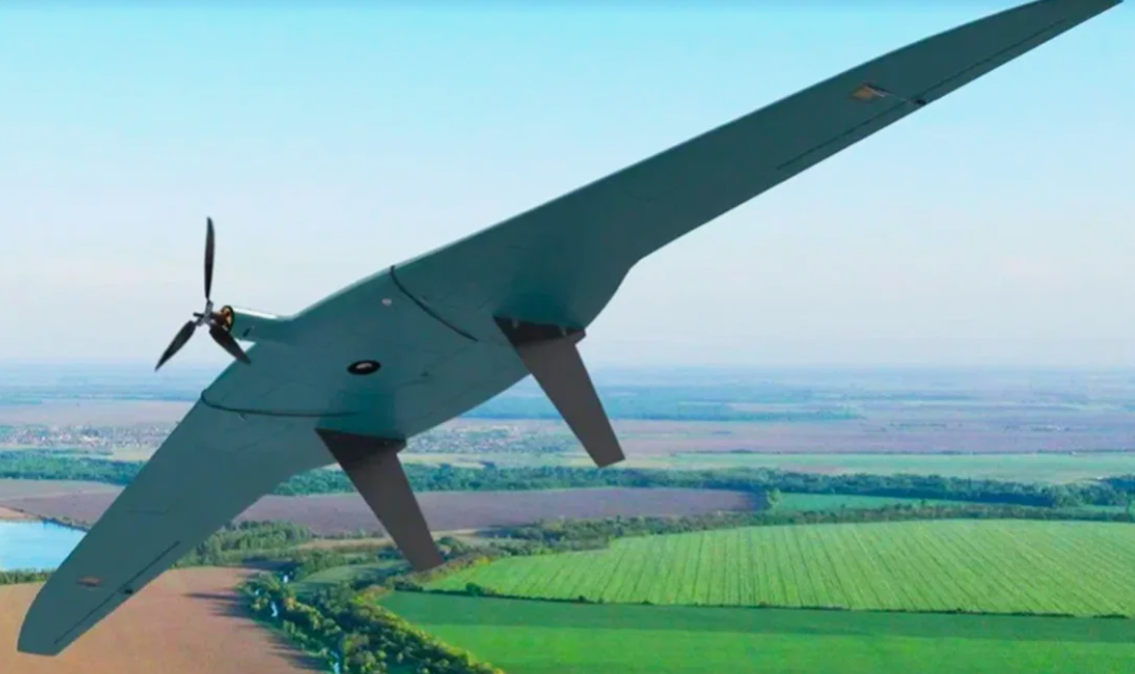
Для полётов внутри резервуаров, тоннелей или под мостами вам может потребоваться дополнительно защищённая рама, а также визуальный и LiDAR‑канал.
Проверяем совместимость и скрытые требования
Если вы планируете закупать готовую модель, то важно учесть различные проблемы совместимости.
Например, не все подвесы работают с выбранной моделью, и нужно проверять официальные списки совместимости от разработчика, а не верить обещаниям продавца.
Если вы планируете самостоятельно разрабатывать свой БПЛА, то вам необходимо не забыть заложить в требования совместимость с нужными типами подвесов.
Также не стоит забывать о формате получаемых данных. Так, если сенсор даёт данные в проприетарном формате, посчитайте, во что обойдётся их конвертация и обработка.
Не забываем о сроке жизни на рынке тех компонентов, которые потребуются вам для разработки и эксплуатации. Например, будут ли доступны нужные аккумуляторы через 2–3 года.
В российских условиях это особенно критично, так как курс на импортозамещение означает, что часть зарубежных платформ может столкнуться с перебоями в поставках расходников.
Итого, вот пример готового чек‑листа вопросов перед началом разработки:
1. Какое реальное время полёта с конкретной нагрузкой при +25°C и ветре 5 м/с?
2. Какие сенсоры должны использоваться с вашим БПЛА?
3. Есть ли в наличии батареи и расходники на складе в регионе?
4. Какие типичные отказы фиксируются в первые 12 месяцев?
Типичной ошибкой при формировании характеристик коммерческого БПЛА является ориентация на «топ‑модель» из обзоров без привязки к сенсору и условиям эксплуатации.
Также многие очень любят экономить на спичках батареях, а ведь отсутствие резерва в комплекте означает простой в поле.
Игнорирование веса нагрузки при расчёте времени полёта приведёт к тому, что в реальности заряда батареи хватит на меньшее время.
Выводы
Итак, мы рассмотрели основные моменты, связанные с подготовкой требований для разработки коммерческого беспилотника.
Здесь выбор начинается с постановки задачи, определения требований к точности, выбора сенсоров и анализа совместимости. Затем нам необходимо определиться с типом платформы и проверить наличие скрытых затрат.
Если после прохождения этого пути у вас на руках появилось техническое задание с конкретными требованиями к нагрузке, времени полёта с ней, классу защиты и наличию RTK, то вы готовы к началу разработки.
А если осталось только название готовой модели, на которую вы хотите ориентироваться при создании своего БПЛА, то вы ещё не готовы.
И здесь важно помнить, что правильный анализ критериев позволяет спроектировать оптимальную модель под реальные задачи без лишних затрат и головной боли при дальнейшей эксплуатации.
Сформулировать требования к БПЛА — первый шаг. Дальше предстоит разобраться, как превратить их в работающую систему управления и реализовать нужную логику полёта.
На бесплатном открытом уроке курса «Разработчик ПО для дронов: ArduPilot, C++ и ROS 2» разберём один из таких сценариев:
16 ноября в 20:00. «Пишем свою Ground Control Station: управление дроном из Python с помощью MAVSDK». Записаться
Другие темы и встречи собрали в дайджесте открытых уроков ноября

Комментарии 0